eVTOLはどう飛ぶ? 主な機体方式と違いをやさしく解説
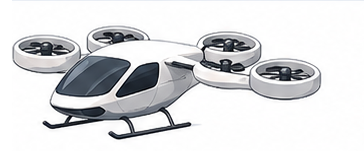
eVTOLの写真を見ると、翼の有無やプロペラの数、向きが機体ごとに大きく異なります。こうした違いは、垂直離着陸と前進飛行で必要な力が異なるためです。本記事では、代表的な方式とニュースを読む際の見方を説明します。
- 公開
- 更新
- 読了目安
- 約8分で読めます
- 参考資料
- 12件
この記事の調査や下書きにはAIを活用しています。公開前に、出典や内容を人の目で確認しています。
この記事のポイント
- eVTOLは垂直に離着陸できる機体群ですが、巡航時に翼を使うか、回転翼をどう使うかは機体ごとに異なります。翼を使う巡航を行う機体の一部は、FAAのいうpowered-liftに該当します。 [1, 2]
- その場に近い位置で浮くホバリングと、前へ進みながら翼で揚力を得る巡航では、機体を支える仕組みが異なります。 [3, 2]
- 翼を使って巡航するeVTOLでは、垂直飛行から翼による飛行へ移る過程を「遷移飛行」と呼びます。制御や推力配分の確認が重要です。 [1, 2]
- 方式ごとに考慮する点は異なります。航続距離、速度、騒音、整備性、安全設計、認証方針などを合わせて設計されます。 [4, 5]
eVTOLや先進航空モビリティ(AAM)などの言葉の違いは、こちらの基礎記事で整理しています。
この記事について
eVTOLは、機体ごとに形や飛び方が大きく異なります。この記事は個別企業の発表を伝える速報ではなく、代表的な機体方式と飛び方を初心者向けに整理する解説です。航空機に働く基本的な力に加え、航空当局が機体をどのように分類しているかも見ていきます。FAAは、垂直離着陸・低速飛行と、翼を使う巡航の特性をあわせ持つ機体を「powered-lift」として説明しています。ただし、eVTOLという一般名称と、powered-liftなどの当局による分類は完全には一致しません。 [1, 2]
なぜ重要なのか
機体の見た目だけで、航続距離、安全性、商用化の近さを判断することはできません。翼、回転翼、推進器をどう組み合わせるかは、想定する運航や認証で示すべき安全性に関わる設計判断です。EASAも、VTOL機は従来の固定翼機・回転翼機とは異なる特性を持つとして、専用の耐空性要件を整備しています。 [4, 5]
まず、航空機はどうやって浮くのか
航空機の飛行には、主に揚力、推進力、重力、空気抵抗の四つの力が関わります。揚力は機体を上へ支える力、重力は地球へ引く力です。推進力は前へ進める力、空気抵抗は前進を妨げる力です。どの力がどれだけ働くかで、上昇、下降、加速、減速の状態が変わります。 [3]
一般的な飛行機は、前へ進むことで翼の周りに空気の流れをつくり、主に翼で揚力を得ます。ヘリコプターやマルチコプターは、回転翼で空気を下向きに動かし、その反力で浮きます。eVTOLの中には、離着陸時には回転翼を主に使い、巡航時には翼を主に使うよう設計された機体があります。 [3, 2]
ホバリングと巡航の違い
ホバリングは、ほぼ同じ位置に浮き続ける飛び方です。この状態では、回転翼や推力で機体の重量を支え続けます。一方、翼を使う巡航では、前進によって得る揚力が機体を支える役割を担います。FAAはpowered-liftの飛行モードを、主に推力で支える垂直揚力モードと、非回転翼で揚力を得る翼支持モードに分けて説明しています。 [2]
そのため、翼を使う前進飛行は、ホバリングを続ける場合よりエネルギー効率を高めやすいと考えられます。ただし、実際の消費電力は機体重量、回転翼の面積、推進効率、飛行速度、気象条件などで変わります。翼があるから必ず長距離を飛べる、回転翼が多いから必ず安全、といった単純な判断はできません。 [3, 2]
遷移飛行とは
翼を使って巡航するeVTOLでは、垂直飛行から前進し、翼が主に機体を支える飛行へ移る過程を遷移飛行と呼びます。着陸前には、その逆の過程を経る設計もあります。マルチコプター型など、明確な翼支持巡航への切り替えを持たない設計もあります。回転翼や翼の向きを変える機体もあれば、離着陸用と巡航用の推進器を使い分ける機体もあります。 [1, 2]
翼を使って巡航する方式では、遷移中に機体を支える役割が、主に回転翼によるものから翼によるものへ移っていきます。推力をどのように配分するか、姿勢をどのように安定させるか、異常時にどう対応するかを確認する必要があります。遷移飛行を実施できたことは試験の進展を示し得ますが、それだけで型式証明の取得や商用運航の開始を意味するわけではありません。 [5, 4]
主な機体方式
eVTOLの分類方法は、当局、研究資料、企業の説明によって細部が異なります。ここでは、回転翼、翼、推進器の役割から、初心者向けに主な考え方を整理します。実際の機体には、複数の考え方を組み合わせるものもあります。
マルチコプター型
複数の回転翼で浮上・移動する方式です。翼による巡航を主に使わない設計では、離着陸時と前進時の双方で回転翼が大きな役割を持ちます。ホバリングに依存する時間が長い設計では、速度や航続距離とのバランスを考える必要があります。回転翼の数だけで安全性を判断することはできません。
リフト・アンド・クルーズ型
垂直離着陸用の回転翼と、前進・巡航用の推進器を分ける考え方です。巡航では翼で揚力を得ます。推進器の向きを大きく変えずに、それぞれの役割を担わせる設計があります。一方で、巡航中に主に使わない推進器が、重量や空気抵抗に影響する可能性もあります。構造が単純か複雑かは、推進器、翼、制御系を含む機体全体で見る必要があります。
ティルトローター型
回転翼の向きを変える方式です。離着陸時には上向きに近い方向で揚力をつくり、巡航時には前向きに近い方向へ変えて、翼を使う飛行へ移ります。同じ推進器を離着陸と巡航で使う考え方ですが、可動機構と遷移時の制御を確認することが重要です。従来のティルトローター機と共通する考え方はありますが、電動eVTOLでは推進・制御の構成が機体ごとに異なります。
ティルトウイング型
翼と推進器の組み合わせ全体、または翼の一部の向きを変える設計です。離着陸時と巡航時で翼の姿勢が変わるため、翼と回転翼の役割を一体で考えます。ティルトローターと似た部分はありますが、同じ意味ではありません。可動範囲や構造、制御方法は機体ごとに違います。
ダクテッドファン型など
ダクテッドファンは、ファンを筒状の構造で覆う推進器の形状を指すことがあります。胴体や翼の内部に組み込む構想もあり、外観は大きく異なります。ただし、ダクテッドファンは飛行方式全体を示す言葉ではありません。騒音、効率、安全性、重量などは、ファン単体ではなく機体全体と運航条件で見る必要があります。
方式の比較表
マルチコプター型
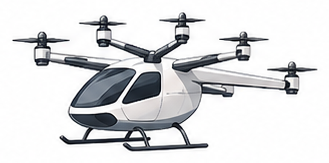
離着陸時は複数の回転翼で主に揚力を得て、巡航時も回転翼を主に使う設計があります。翼による巡航を使わない設計では、明確な遷移を持たない場合があります。
リフト・アンド・クルーズ型
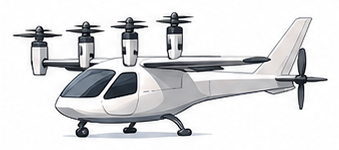
離着陸時は離着陸用の回転翼を使い、巡航時は翼と巡航用推進器を主に使います。推進器の役割を切り替えながら翼支持へ移ります。
ティルトローター型
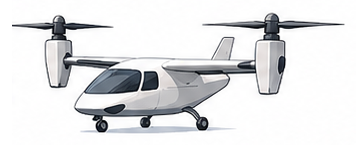
離着陸時は回転翼を上向きに近づけ、巡航時は前向きに近づけて翼を使います。遷移飛行では回転翼の角度と推力を変えます。
ティルトウイング型
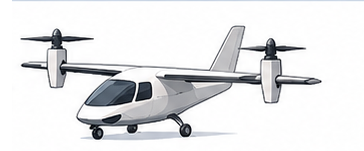
離着陸時は翼と推進器の姿勢を離着陸向けにし、巡航時は翼を巡航向けの姿勢にします。遷移飛行では翼または翼の一部を動かします。
ダクテッドファン型など
離着陸時のファンの配置や向きは設計により異なり、巡航時には翼と組み合わせる設計もあります。遷移飛行は機体全体の方式により異なります。
機体方式の分類や名称は、企業や調査機関によって異なる場合があります。本表では、公開されている機体構造と飛行方式をもとに代表例として整理しています。特定の会社や方式を推奨するものではなく、実際の機体は、ここに挙げた特徴を単純に一つだけ持つとは限りません。
回転翼が多いほど安全なのか
推進器の冗長性は、安全設計を考える一要素です。しかし、一部が故障した場合に飛行を継続できるか、どのように着陸するかは、回転翼の数だけでは決まりません。電源系統、制御装置、構造、ソフトウェア、飛行できる範囲、運航手順も関係します。EASAのVTOL要件でも、設計全体として継続安全飛行・着陸や制御された緊急着陸を評価する考え方が示されています。 [4]
未認証の試作機について、外見やローター数だけを根拠に「安全」と断定することはできません。安全性は、試験と認証当局の審査を通じて確認されるものです。 [5, 4]
騒音はヘリコプターより小さいのか
電動モーターには内燃機関と異なる特徴がありますが、飛行時の音は回転翼や機体の周りの気流からも生じます。NASAは、航空機速度、重量、ローター数、ローター回転数、気象条件などで騒音レベルが変わり得ると説明しています。そのため、特定条件で測った数値を、すべてのeVTOLに当てはめることはできません。 [11]
「静か」「ほぼ無音」といった表現だけでは、地域への影響を判断できません。NASAは、複数の飛行段階で音響データを収集し、地域への影響を小さくする運航経路の検討にも活用しています。個別機体の騒音値を見るときは、測定条件と、企業目標なのか試験結果なのかを分けて読むことが大切です。 [11]
どの方式が最も優れているのか
単一の「最良方式」を決めることはできません。想定する距離、乗員・搭載量、巡航速度、離着陸場所、充電と運航計画、騒音、整備性、重量、冗長性、認証方針、製造・運航コストなどで、設計上の優先順位は変わります。 [1, 4]
企業ごとに異なる設計判断をしているため、機体方式の違いは優劣ではなく、どの条件を重視しているかを見る手がかりになります。ニュースでは、方式の名前だけでなく、どの飛行段階を検証したのかも確認すると理解しやすくなります。 [5, 2]
日本との関係
日本では、国土交通省が「空飛ぶクルマ」を念頭に置いた試験飛行の航空法上の適用関係と、必要な手続きをガイドラインとして示しています。個別機体の試験飛行や実証飛行が行われたとしても、型式証明や商用運航の開始とは別に確認する必要があります。 [12]
機体方式を理解しておくと、日本での実証や制度に関するニュースでも、飛行したのがホバリングだけなのか、遷移飛行を含むのか、試作機なのかを区別しやすくなります。ただし、どの方式を採用するかは各社の設計であり、制度上の承認は機体ごとの審査と手続きによります。 [12, 5]
今後の注目点
ニュースで機体を見るときのチェックポイント
関連記事
eVTOLとは何か 電動航空機・空飛ぶクルマ・AAMの違いを整理する
eVTOLは、電動航空機のうち垂直離着陸ができる機体を指す言葉です。「空飛ぶクルマ」やAAM、UAMは機体だけを示す言葉ではありません。用語の違いと、試験飛行から商用運航までに必要な条件を初心者向けに整理します。
eVTOLはどこから離着陸する? バーティポートの仕組みと必要な設備をやさしく解説
電動垂直離着陸機(eVTOL)の離着陸場所として検討されるバーティポートは、単なる着陸場所ではありません。離着陸区域、充電、乗降、消防、飛行経路など、施設と運航を一緒に考えるための基本を整理します。
eVTOLは本当に静か? 騒音の測り方とヘリコプターとの違いをやさしく解説
電動垂直離着陸機(eVTOL)は、電動モーターを使うからといって無音ではありません。ローター、空気の流れ、飛び方、測定地点、運航回数まで含めて、騒音の数字をどう読めばよいかを初心者向けに整理します。
参考資料
- Powered Lift Part 194 SFAR Frequently Asked Questions (FAQ) — Federal Aviation Administration(en)本文へ戻る
- AC 194-1: Powered-Lift Operations — Federal Aviation Administration(en)本文へ戻る
- What Is Aerodynamics? — NASA(en)本文へ戻る
- Easy Access Rules for small category VCA — European Union Aviation Safety Agency(en)本文へ戻る
- AC 21.17-4: Type Certification—Powered-lift — Federal Aviation Administration(en)本文へ戻る
- VoloCity — Volocopter(en)本文へ戻る
- Aircraft: ALIA VTOL — BETA Technologies(en)本文へ戻る
- Technology: Joby Aircraft — Joby Aviation(en)本文へ戻る
- Archer Unveils its Production Aircraft, Midnight — Archer Aviation(en)本文へ戻る
- Technology behind the Lilium Jet — Lilium(en)本文へ戻る
- Science of Sound: NASA Examines Advanced Air Mobility Noise — NASA(en)本文へ戻る
- 「空飛ぶクルマ」の試験飛行等に係る航空法の適用関係のガイドライン — 国土交通省(ja)本文へ戻る
訂正履歴
現在、訂正履歴はありません。
記事の誤りにお気づきの場合は、記事の修正についてをご確認ください。